기상 레이더 가이드
Pocket Radar외부가 건조할 때 레이더에 비가 내리는 것으로 표시되는 이유
레이더는 지상 위의 강수량, 대기권 높은 곳에서 샘플링하는 빔, 클러터 또는 현재 조건과 더 이상 일치하지 않는 스캔을 감지할 수 있습니다. 가능성을 구분하는 방법은 다음과 같습니다.
짧은 대답
한 가지 가능한 설명은 비르가(virga)입니다. 강수량은 위에서 감지되지만 표면에 도달하기 전에 증발하거나 승화됩니다. 다른 가능성으로는 지상 혼란, 비정상적인 빔 굽힘, 레이더와의 거리 또는 오래된 프레임 등이 있습니다. 레이더 이미지만으로는 어떤 설명이 적용되는지 확인할 수 없습니다.
Virga: 강수량이 땅에 도달하지 않습니다.
레이더는 대기 중 강수량을 샘플링합니다. 구름 아래의 건조한 공기에서는 떨어지는 비가 증발하고 눈이 땅에 닿기 전에 승화될 수 있습니다. 이것을 비르가(virga)라고 합니다. 표면이 건조한 상태에서 에코가 실제일 수 있습니다.
건조한 공기를 관찰하면 이러한 설명이 뒷받침될 수 있지만 약한 반향이나 건조한 표면만으로는 virga를 증명할 수 없습니다. 근처 관측치와 최근 레이더 루프를 비교하세요.
레이더 빔은 지상보다 훨씬 높은 곳에서 샘플링될 수 있습니다.
레이더 빔은 이동하면서 상승하고 넓어집니다. 레이더 지점에서 더 멀리 떨어진 곳에서는 가장 낮은 스캔으로 얕은 강수량 위를 훨씬 통과하거나 거리 수준 조건을 정확하게 설명하지 못하는 얼음과 비를 탐지할 수 있습니다.
지형은 광선의 일부를 차단할 수도 있고, 대기 굴절로 인해 광선이 예상 경로와 다르게 구부러질 수도 있습니다.
일부 유색 반향은 강수가 아닙니다.
건물, 언덕, 풍력 터빈, 곤충, 새, 먼지 및 비정상적인 대기 굴절로 인해 레이더 에너지가 반환될 수 있습니다. 지상 혼란은 종종 레이더 가까이에 머물면서 얼룩덜룩하게 보이며 실제 강수량이 이동하는 동안 거의 고정된 상태로 유지됩니다.
NOAA는 두 번째 의견을 권장합니다. 즉, 인접한 레이더 시야, 위성 또는 표면 관측을 비교하고 패턴이 일관되게 움직이는지 여부를 비교합니다.
프레임은 외부 날씨보다 오래되었을 수 있습니다.
레이더 지도는 연속적인 실시간 카메라가 아닙니다. 스캔이 수집, 처리, 전송 및 표시됩니다. 타임스탬프를 확인하고 최근 루프를 재생하세요. 샤워기는 마지막 사용 가능한 프레임과 밖을 내다보는 순간 사이에서 멀어지거나 소멸될 수 있습니다.
결정을 내리기 전에 표면 상태를 확인하십시오.
레이더를 관측 가능한 것, 인근 기상 관측소, 현재 예보 및 공식 경고와 비교하십시오. 레이더는 대기의 증거이지 현재 위치의 모든 낙하를 직접 측정하는 것은 아닙니다.
완전한 독서 방법을 보려면 다음을 따르십시오. 다섯 가지 실용적인 레이더 단계 그리고 기상 레이더 컬러 가이드 강도를 위해.
불일치를 확인하는 빠른 방법
여러 단서를 함께 사용하세요.
| 당신이 보는 것 | 가능한 원인 | 다음 확인 |
|---|---|---|
| 머리 위의 약한 에코, 표면 근처의 건조한 공기 | 비르가 | 습도 및 주변 표면 보고서를 확인하세요. |
| 레이더 사이트 근처에 고정된 얼룩덜룩한 패턴 | 지상 혼란 또는 변칙적 전파 | 움직임과 인접 레이더 비교 |
| 레이더에서 멀리까지 울리지만 국지적으로 비는 오지 않음 | 지상 높이에서 빔 샘플링 | 표면 관측 및 지형 확인 |
| 에코가 루프를 통과했지만 지도에는 여전히 표시됩니다. | 처리 또는 표시 지연 | 최종 프레임의 타임스탬프를 확인하세요. |
레이더가 반드시 틀린 것은 아닙니다.
레이더와 표면에 있는 사람은 대기의 서로 다른 부분을 관찰합니다. 반환은 땅이 건조한 상태로 유지되는 동안 하늘에 내리는 강수량을 정확하게 나타낼 수 있습니다. 불일치를 높이, 타이밍 및 지역 관측을 확인하기 위한 단서로 취급합니다.
안전이 중요한 경우 단일 레이더 프레임으로 결정하기보다는 공식 경보와 현지 지침을 사용하십시오.
움직임을 찾아보세요.
실제 강수량은 일반적으로 여러 프레임에 걸쳐 일관되게 발생하고 이동합니다. 고정되거나 잡음이 많거나 믿을 수 없을 정도로 모양이 잡힌 수익은 다른 소스와 비교할 가치가 있습니다.
타임라인을 사용하여 모션과 노이즈를 분리합니다.
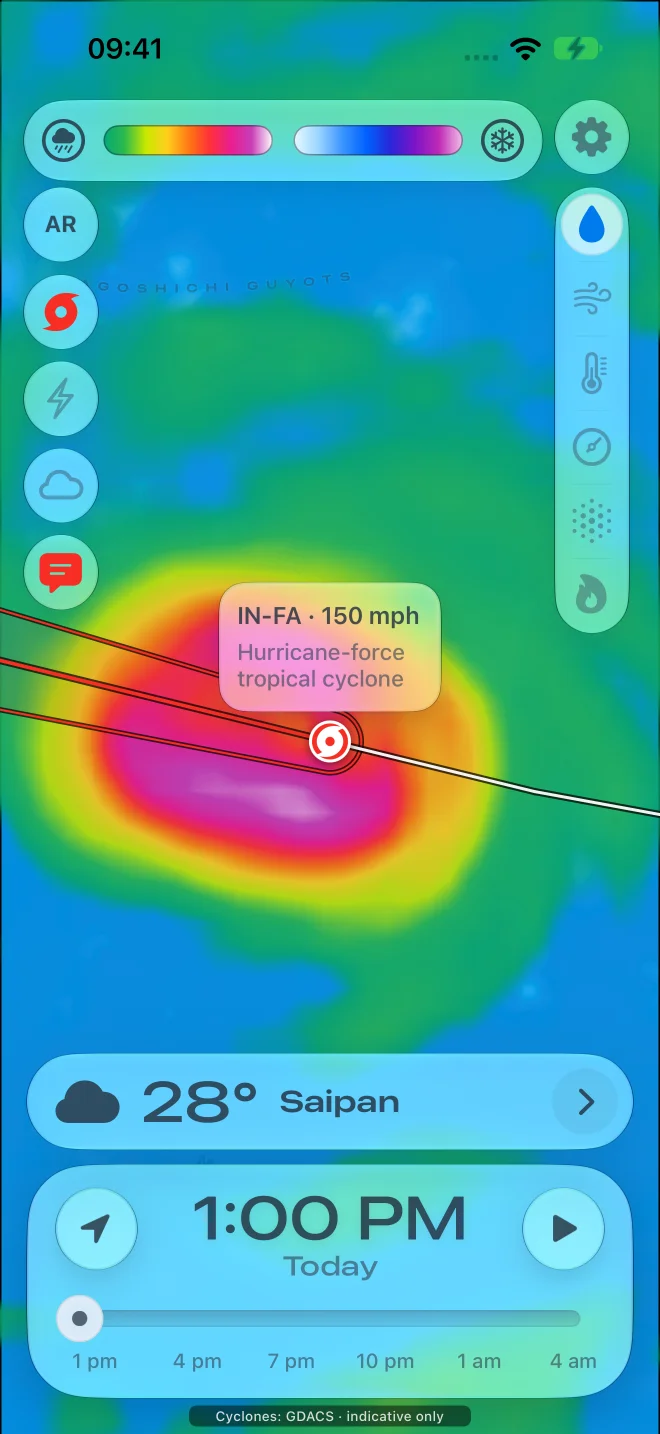
Pocket Radar에서 현재 위치로 돌아가서 여러 프레임을 재생하고 최신 타임스탬프에서 일시 중지합니다. 단일 색상 패치를 판단하는 대신 시간이 지남에 따라 동일한 에코를 따르십시오.
